
O que fazemos
Dado de treinamento para o problema em que o seu modelo está falhando.
Criamos imagens de treino em 3D, já com os rótulos prontos, para as situações que a coleta real não cobre: casos raros, condições difíceis e variações que você quer controlar.
Quando faz diferença
Dado real tem limites. Estes são os quatro que mais encontramos.
Nem todo projeto precisa de simulação. Estas são as situações em que ela costuma ganhar de coletar e rotular mais dado real. Em algumas, o limite é a velocidade de rotular o que você já tem, e a rotulagem com IA está diminuindo essa diferença a cada trimestre. Em outras, a condição nunca foi fotografada, e nenhuma ferramenta de rotulagem resolve isso. É esse segundo tipo que mantém a simulação relevante, por melhores que fiquem os modelos generalistas.

01 / 04
Os casos raros quase não aparecem nos dados
Defeitos, falhas e condições raras aparecem pouco demais nas filmagens reais para o modelo aprender. Num dataset de 10 mil imagens, pode haver menos de 50 exemplos do problema que mais importa. Na simulação, criamos esses exemplos de propósito, na quantidade que o treino precisar.

02 / 04
A coleta não acompanha as mudanças
Sempre que o objeto, o ambiente ou a tarefa muda, você precisa de dado novo. Fotografar em campo pode levar semanas, mesmo quando rotular é rápido, e o ritmo do seu treino passa a depender do acesso ao campo, não do modelo. A simulação separa uma coisa da outra. Ela ajuda mesmo ao lado de ferramentas de rotulagem com IA, que também precisam que a foto exista antes.

03 / 04
A qualidade dos rótulos está limitando o modelo
Rotular à mão, em escala, gera inconsistência: máscaras que não acompanham o objeto, caixas diferentes de um anotador para outro, classes que mudam nos casos ambíguos. Isso vira ruído no treino e é difícil de diagnosticar depois. A rotulagem com IA está melhorando isso nas imagens que você já tem. Na simulação, os rótulos saem exatos da própria cena, o que pesa mais quando você nem tem as imagens para rotular.

04 / 04
Você precisa de condições de teste que se repitam
Testar um modelo com “luz nublada”, “prateleira cheia” ou “objeto parcialmente escondido” no mundo real significa esperar que essas condições aconteçam e torcer para que se repitam. Na simulação, cada condição é um parâmetro: você define, repete e compara. Vale para qualquer modelo, seja um modelo pequeno que você treinou ou um modelo de base (foundation model) que você só ajustou.
O que geramos
Tipos de dataset.
Cada um corresponde a uma tarefa de visão computacional. A maioria dos projetos combina mais de um.
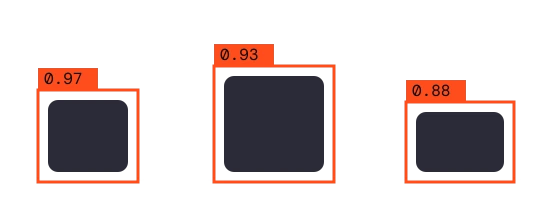
Detecção de objetos
Datasets com caixas (bounding boxes) para detectar e localizar objetos sob luz, oclusão, escala e ponto de vista variados, incluindo os casos difíceis e os exemplos negativos.
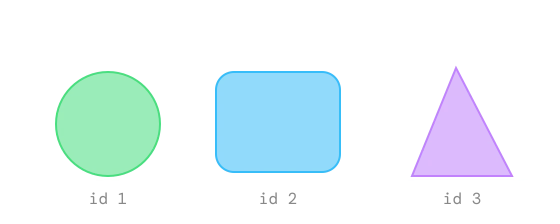
Segmentação de instância e semântica
Máscaras pixel a pixel calculadas a partir da geometria, e não traçadas à mão: contornos precisos e classes sempre consistentes.
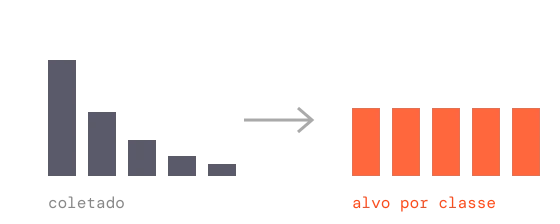
Classificação e classes raras (cauda longa)
Imagens rotuladas em categorias, com a quantidade de cada classe definida por você. Complete as classes raras até o número que quiser, em vez de aceitar a distribuição que você coletou.
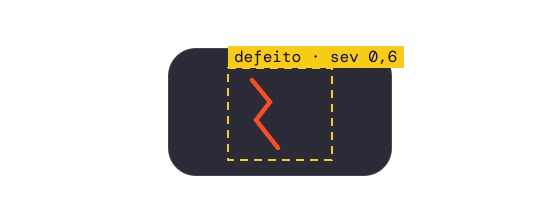
Detecção de anomalias e defeitos
Defeitos criados por procedimento, com severidade, tamanho e posição controlados. Uma anomalia que aparece uma vez em cada dez mil peças reais passa a ter presença mensurável no dataset.
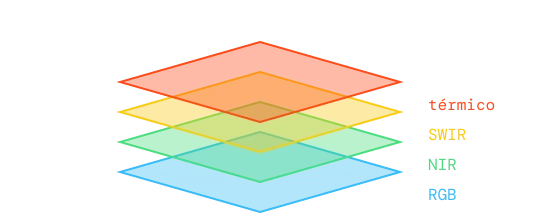
Imageamento multi e hiperespectral
Canais de imagem sob medida para análise espectral, agricultura e sensoriamento remoto, a partir de poucas referências visuais, sem precisar de uma campanha de captura espectral.
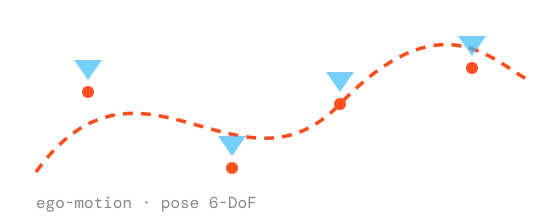
Trajetórias de câmera (odometria visual)
Trajetórias de câmera simuladas, internas e externas, com dados do movimento da câmera (ego-motion), para mapeamento visual (SLAM) e estimativa de pose. Você controla o percurso, em vez de torcer para que ele cubra o caso.
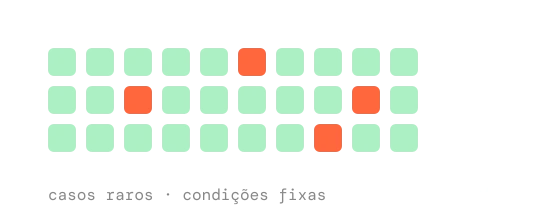
Conjuntos de avaliação e benchmark
Conjuntos de teste controlados para validar um modelo antes de ir para produção. Funcionam com qualquer modelo, seja um treinado do zero ou um modelo de base que você ajustou. São mais úteis nos casos raros e críticos para a segurança, em que você não pode descobrir o problema só em campo.
Como funciona
Da falha do modelo ao dataset de treino.
Quatro etapas, pensadas para tirar as dúvidas técnicas no início, e não na hora da entrega.
01
Diagnóstico
Começamos pelo que o seu modelo está errando, não por um pedido de dados. O que está faltando? Em quais condições? O que o seu conjunto de validação realmente cobre, e o que ele não cobre?
- Revisão do desempenho atual do modelo e análise dos erros
- Definição dos cenários, das classes e dos casos raros
- Combinado sobre formato dos rótulos, volume e prazo de entrega
02
Design da cena
O seu problema vira um ambiente 3D controlado: objetos, superfícies, iluminação e movimento da cena modelados a partir das suas referências. Aqui definimos também o que vai variar: quais parâmetros mudam, em que faixa e com que frequência.
- Nível de realismo definido pelo que o modelo precisa, e não pelo que fica mais bonito
- Escolha de quais fatores variar e em que faixa, para o modelo generalizar em vez de decorar o render
- Imagens de teste revisadas com você antes da geração completa
03
Geração
A simulação roda em volume. Cada rótulo sai da própria cena e pode ser rastreado até os parâmetros que o produziram, então qualquer imagem pode ser explicada, reproduzida ou removida.
- Geração em lotes, no volume combinado
- Rotulagem automática: caixas, máscaras, polígonos, trajetórias, bandas espectrais
- Entrega no formato que o seu time já usa
04
Iteração
Você treina e olhamos os resultados juntos. Aparecem novos erros, ajustamos os parâmetros da cena e o próximo lote foca nessas lacunas, geralmente em poucos dias.
- Guiado pelos erros que sobram nos seus testes com dado real
- Proporção de dado sintético e real, e plano de treino (misturar, pré-treinar ou só complementar as classes raras)
- Terminamos quando o modelo generaliza, não quando a fatura é paga
Modelos de contratação
Três formas de trabalhar conosco.
Todas começam do mesmo jeito: um lote pequeno de validação, para você avaliar a qualidade antes de se comprometer com volume.
Validação primeiro
Lote de viabilidade
Um dataset pequeno, focado no seu caso mais difícil. Ele responde a uma pergunta: a simulação consegue gerar dado que melhora o seu modelo? É barato de rodar, rápido de avaliar e não exige compromisso de volume.
Projeto
Entrega de dataset completo
Construção da cena, definição das variações, geração em volume e rotulagem no seu formato, seguidas de rodadas de ajuste com base nos seus resultados reais. É o formato típico de um primeiro projeto completo.
Contínuo
Parceria de dados
O seu catálogo, as classes ou a linha de produtos mudam com regularidade? Mantemos o pipeline ativo, e cada mudança vira um dataset gerado de novo, em vez de um novo projeto de coleta.
Comece pelo erro do modelo, não por um pedido de dados.
Conte o que o seu modelo está errando. Dizemos se a simulação é a resposta certa para isso.